Max
Точка отсчета большой истории
– Как в вашей жизни появился интерес к изобретательству?– Наверное, все началось еще в детстве. Я ходил в разные кружки робототехники, интересовался программированием. Когда пришло время поступать в СПК, передо мной встал вопрос, в каком направлении двигаться дальше. Педагоги показали нам лаборатории и рассказали о доступных возможностях. Меня удивило, что здесь, оказывается, активно занимаются 3D-печатью и даже используют ее для изготовления различных прототипов. Тогда же один из наставников предложил попробовать свои силы в разработке человекоподобных конструкций. Идея понравилась – она как раз позволяла объединить мой интерес к инженерии и анатомии. После поступления я решил активно развиваться в данном направлении.
– Что подтолкнуло вас к сборке авторского робота-манипулятора?
– Идея появилась примерно на втором году обучения. В курсовых работах я постепенно рассматривал темы автоматизации, робототехники, 3D-печати. Мне вообще всегда было интересно, как технологии могут взять на себя тот труд, который человеку выполнять тяжело или опасно. Для дипломного проекта я решил изготовить устройство, которое нашло бы применение на предприятиях нашего округа. В Югре немало производств, где мастера работают в непростых условиях и сталкиваются с рисками для жизни и здоровья. Даже при соблюдении всех требований безопасности полностью исключить их невозможно. Мне хотелось представить решение, которое позволило бы выполнять такие операции дистанционно.
– Поверили ли наставники в возможный успех вашего проекта?
– Когда представляешь авторскую идею, тем более будучи студентом, одолевает волнение. Думаешь: а вдруг не получится, вдруг инициативу не оценят? Однако преподаватели СПК проект поддержали и посчитали его интересным. Они помогали советами, подсказывали, что можно доработать. В основном нас интересовал практический вопрос: какую реальную пользу такой манипулятор может принести предприятием и как сделать его доступным по цене. В итоге конструкция получилась относительно недорогой, а управлять ею можно уже на расстоянии нескольких метров.
Инвестиция в реальный сектор
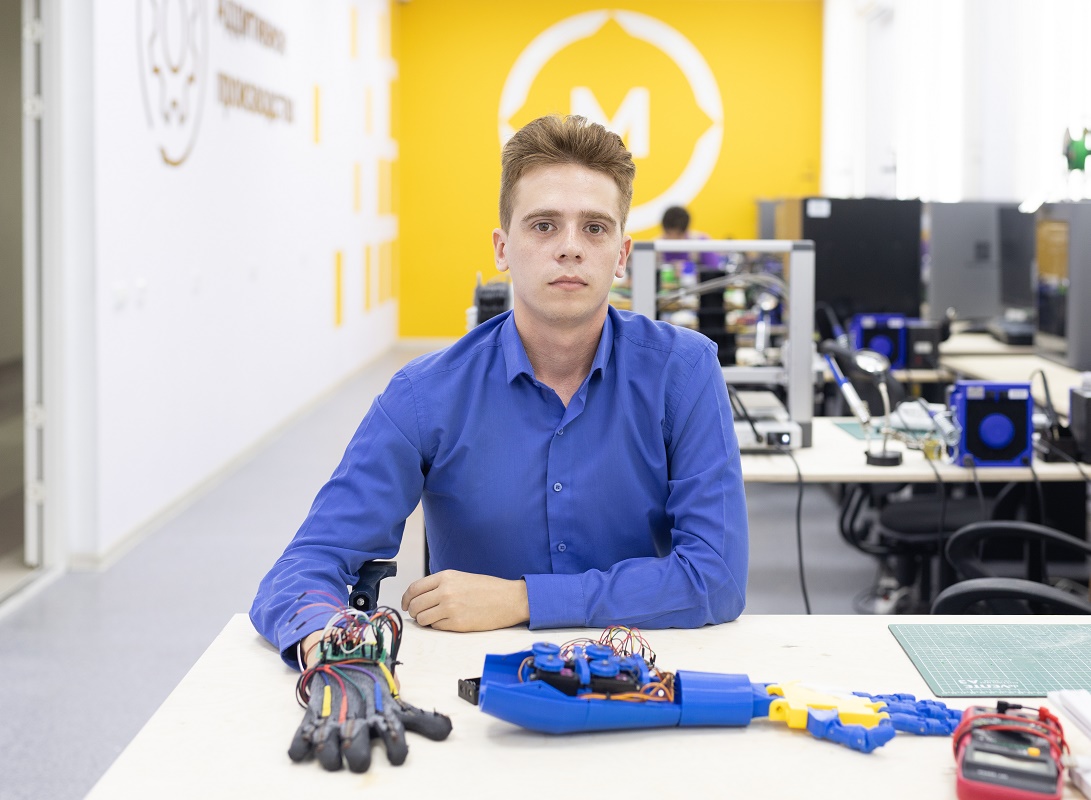
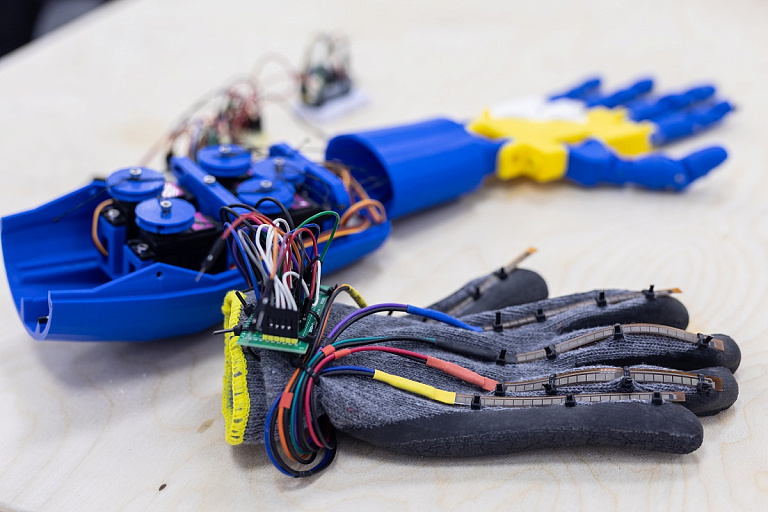
– Как устроено ваше изобретение и каков его главный принцип работы?– Суть робота-манипулятора заключается в том, что управляет им человек с помощью специальной перчатки. Когда система включается, перчатка и роботизированная рука устанавливают связь через радиопередатчики. Дальше все происходит достаточно просто: человек сгибает пальцы, а датчики фиксируют движения и передают сигнал на механическую руку. Встроенные моторы повторяют действия, пальцы двигаются практически так же, как у человека, с учетом естественной анатомии.
На данный момент конструкция воспроизводит человеческую руку от пальцев до локтевого сустава. Она уже способна захватывать предметы и удерживать их – фактически повторяет те движения, которые мы выполняем в повседневной жизни.
– Что оказалось наиболее сложным при изготовлении конструкции?
– Проектирование и сборка проходили поэтапно. Часть деталей мы изготавливали на 3D-принтере, другие элементы приходилось искать и подбирать отдельно. Здесь возникало немало трудностей. Так, непросто было придумать, как воспроизвести человеческие сухожилия и добиться того, чтобы они работали естественно. В итоге мы использовали нити. С ними тоже пришлось повозиться: они должны быть хорошо натянуты, практически как струны гитары. При таком сильном натяжении нить могла и оборваться, поэтому приходилось подбирать оптимальное усилие.
С электроникой и программированием было несколько проще, хотя и здесь без нюансов не обошлось. В открытом доступе есть различные готовые модели и решения, но подходящий вариант нужно было адаптировать под нашу конструкцию, а затем разобраться с огромным количеством проводов и соединений, чтобы все элементы корректно взаимодействовали между собой и связь между деталями не прерывалась.
– Каковы дальнейшие перспективы вашего робота-манипулятора?
– Останавливаться я не планирую. Мы уже работаем над тем, чтобы сделать подвижной кисть, пока она фиксирована в одном положении. Дальше постепенно можно расширять возможности конструкции и даже собрать полноценную роботизированную руку вплоть до плечевого сустава.
Для готового устройства я вижу достаточно много вариантов применения. Если говорить о Сургуте и Югре, в первую очередь можно рассматривать нефтегазовую промышленность. Например, роботизированная рука могла бы использоваться при монтаже или обслуживании буровых установок, где мастера сталкиваются с серьезными физическими нагрузками и работают в потенциально опасных условиях. Часть таких операций можно было бы выполнять дистанционно, снизив нагрузку на человека.
Есть перспективы и в медицине – например, конструкцию можно использовать как учебное пособие для подготовки будущих врачей. Еще одно направление – образование. Такую разработку можно показывать на занятиях и в кружках робототехники, давать школьникам возможность изучать ее устройство, программировать и экспериментировать.
Тренд на умные решения
– Как вам кажется, насколько интересна и важна такая созидательная деятельность для молодежи?– Конечно, ребята все разные, и увлечения у каждого свои. Но по моему опыту, когда молодые люди проводят время в мастерских, работают с оборудованием и пробуют что-то создавать своими руками, постепенно они начинают этим увлекаться. Те, кто действительно увлекается в процессе изобретательством, обычно остается в данном направлении надолго: продолжает заниматься, улучшает навыки, реализует авторские задумки. А со временем знания молодежи и вовсе выходят за рамки учебных проектов: ребята начинают применять их в повседневной жизни и искать новые практические решения бытовых задач.